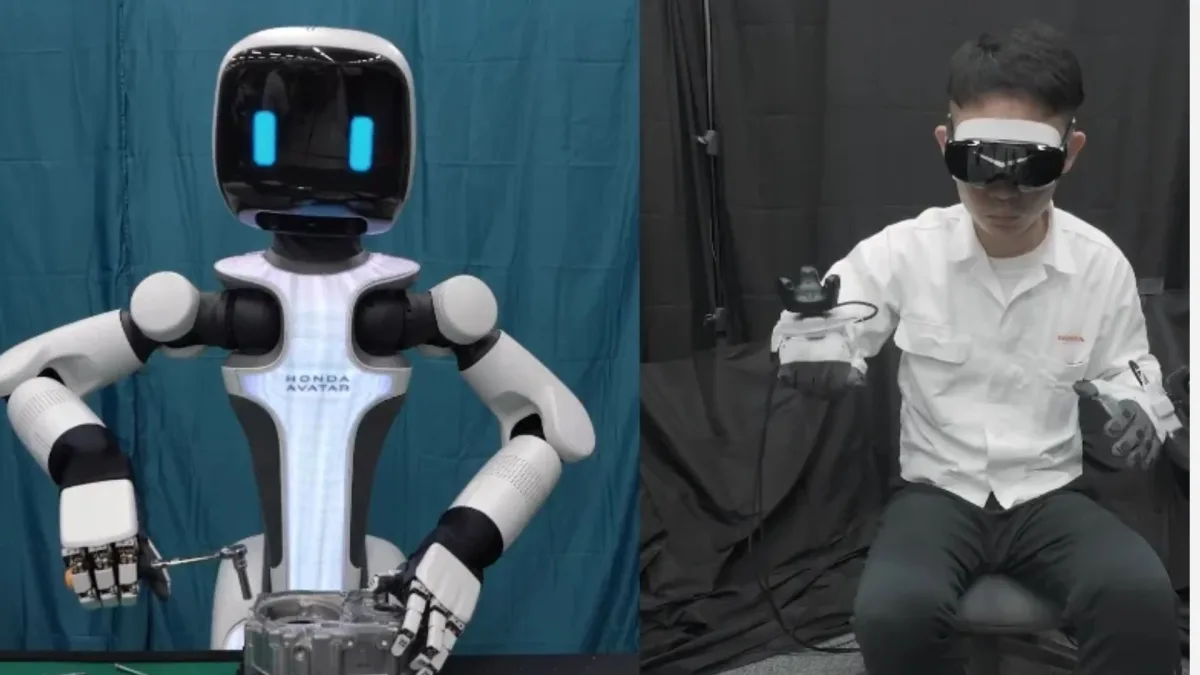
Honda har demonstrert en robothånd som etterligner menneskelige bevegelser og er utviklet for oppgaver som krever menneskelignende presisjon og styrke. Demonstrasjonen fant sted under teknologimessen CEATEC 2026 i Japan, og viser hvordan fysisk arbeid i fremtiden kan utføres på avstand.
Honda Avatar Robot kombinerer en flerfingret hånd med et kontrollsystem som hjelper brukeren med å styre bevegelsene. Honda ser for seg bruksområder innen blant annet vedlikehold av utstyr, medisinsk støtte, katastrofeinnsats og romvirksomhet.
Skal håndtere både små og tunge oppgaver
Demonstrasjonen viser samtidig en vedvarende utfordring innen robotikk. Maskiner har blitt stadig bedre til å ta seg frem i komplekse omgivelser, men det er fortsatt vanskelig å håndtere hverdagslige gjenstander på en pålitelig måte.
Robothånden har menneskelig størrelse og 16 motoriserte ledd. Hvert ledd kan bevege seg kontinuerlig med en hastighet på opptil 180 grader i sekundet. Det gjør at mekanismen kan utføre finmotoriske oppgaver, samtidig som den beholder styrken som kreves til mer krevende fysisk arbeid.
Hver fingertupp kan påføre en kontinuerlig kraft på opptil 50 newton. Kraftsensorer med seks frihetsgrader måler krefter og dreiemomenter i fingertuppene, slik at systemet kan tolke fysisk kontakt med omgivelsene.
I tillegg har hånden 288 kanaler med berøringssensorer fordelt over fingrene og håndflaten. Sensorene gir detaljert informasjon om kontaktpunktene og skal gjøre det lettere for brukeren å håndtere gjenstander med god kontroll.
Testet gjennom hundretusenvis av bevegelser
Honda har testet mekanismen gjennom mer enn 450 000 utholdenhetssykluser. Testene omfattet blant annet 24 000 sykluser der hånden løftet en vekt på 11 pund.
Utfordringen handler ikke bare om å utvikle et overbevisende grep. En nyttig robothånd må beholde kontrollen gjennom gjentatte bevegelser, tåle fysisk belastning og kunne håndtere gjenstander med ulik form og motstand.
Honda opplyser at konstruksjonen kan brukes til oppgaver som å tre en nål og stramme skruer. Hånden skal også kunne håndtere sakser og løfte tyngre gjenstander, noe som gir teknologien flere mulige bruksområder.
Kan styres fra et annet sted
Avatar-konseptet er utviklet for å la mennesker samhandle med fysiske omgivelser fra et annet sted. En bruker kan manipulere utstyr gjennom robotsystemet uten selv å være til stede på arbeidsstedet.
Dette kan være nyttig når spesialister må få tilgang til avsidesliggende anlegg eller reagere raskt på kritiske situasjoner. En medisinsk ekspert kan for eksempel gi fjernstøtte uten å måtte reise til stedet.
Industrielt vedlikehold er et annet mulig bruksområde. Teknikere kan styre verktøy i områder som er vanskelige å nå, og dermed redusere behovet for å sende personell inn i farlige omgivelser.
Katastrofeinnsats og romutforskning byr på lignende utfordringer. Robothender kan gjøre det mulig for operatører å håndtere gjenstander på steder som innebærer stor risiko eller andre praktiske hindringer for mennesker.
Fortsatt avhengig av stabil ytelse
Hondas overordnede mål er å gi mennesker større frihet til å arbeide uavhengig av sted. Avatar-teknologien skal gjøre det mulig å utføre fysiske oppgaver uten de samme begrensningene knyttet til reise og fysisk tilstedeværelse.
Roboter med menneskelignende form har gjort store fremskritt innen bevegelse. Moderne maskiner kan gå, løpe og utføre stadig mer komplekse bevegelser, men slike egenskaper betyr ikke automatisk at de kan utføre nyttig arbeid.
Å manipulere gjenstander stiller andre krav. Robotene må kontrollere kontaktkreftene, tilpasse grepet og reagere på gjenstander som kan ha uforutsigbar form og motstand.
Kombinasjonen av motoriserte ledd, berøringssensorer og kraftmåling er utviklet for å møte flere av disse kravene. Hvor nyttig systemet blir i praksis, vil likevel avhenge av hvor stabilt det fungerer utenfor kontrollerte demonstrasjoner.
 Teknologi
 Teknologi
 Teknologi