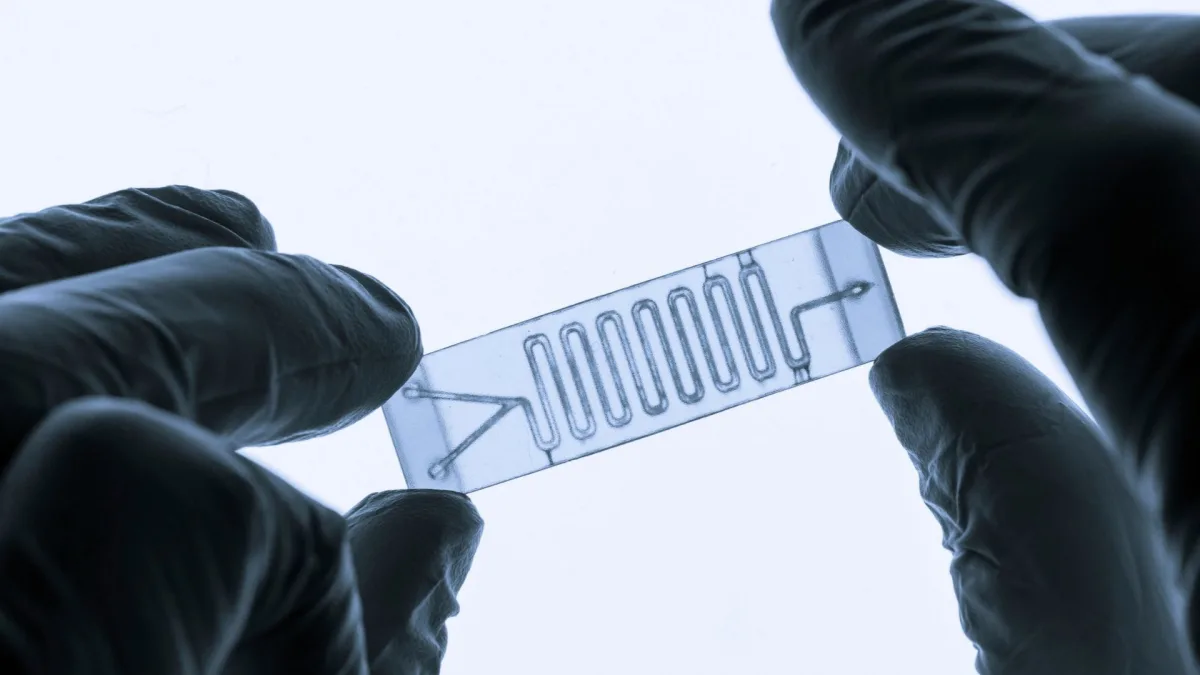
Yale-forskere har utviklet en måte å gi væskestrømmer et fysisk minne på. I en mikrofluidisk brikke endrer små, fleksible fibre form når trykket i væsken varierer, og tilstanden de havner i påvirker hvordan væsken beveger seg videre.
Dermed kan systemet ta vare på spor etter det som har skjedd tidligere. Forskerne mener prinsippet kan bidra til utviklingen av myke roboter som behandler informasjon uten konvensjonelle elektroniske kontrollere.
Fiberne fungerer som fysiske minneceller
Vanlige væskesystemer reagerer på forholdene de møter der og da. Yale-designet skiller seg ut ved at de fysiske komponentene kan bevare informasjon om tidligere strømninger, slik at tidligere hendelser påvirker systemets neste respons.
Forskerne plasserte fleksible fibre i et nettverk av smale kanaler inne i en mikrofluidisk brikke. Kanalene er omtrent halvparten så dype som bredden på et menneskehår.
Når væsken strømmer gjennom kanalene, kan trykket presse de enkelte fibrene mellom to stabile konfigurasjoner. Hver posisjon endrer den tilgjengelige veien for væsken og skaper dermed en fysisk registrering av systemets tidligere tilstand.
De to konfigurasjonene kan representeres som binære sifre – nuller og ett-tall. I motsetning til konvensjonelt dataminne trenger ikke systemet elektroniske komponenter for å skifte mellom tilstandene.
«While conventional microfluidics relies on active elements, this system uses microfibers to passively store information,» sa Abhineet Rajput.
Rajput er studiens førsteforfatter og doktorgradsstudent i laboratoriet til professor Amir Pahlavan ved Yale.
Kan bli en «hjerne» for myke roboter
Fiberne kan også påvirke hverandre. Samspillet gjør at enkelte endringer kan forme oppførselen til et større nettverk, noe som gir en mer kompleks form for fysisk hukommelse.
Forskerne ser for seg at teknologien kan brukes i styringen av myke roboter. Slike maskiner kan måtte bøye seg, klemme seg gjennom trange åpninger eller arbeide i miljøer som byr på problemer for konvensjonell maskinvare.
En væskebasert kontroller kan bruke trykk og strømningshastighet til å overføre signaler. Kanaler kan koble sammen ulike deler av systemet, mens de fleksible fibrene regulerer væskebevegelsen og lagrer informasjon.
Pahlavan mener løsningen særlig kan være interessant i miljøer der elektronikk har begrensninger.
«We could design a fully fluidic controller that can be integrated into a soft robot and effectively act as its brain,» sa Pahlavan, som er førsteamanuensis i maskinteknikk ved Yale.
Elektromagnetisk interferens kan forstyrre elektroniske systemer i enkelte driftsmiljøer. En kontroller basert på væskebevegelse kan derfor bli et alternativ, men forskerne har fortsatt ikke vist hvor pålitelig systemet kan styre en robot gjennom praktiske oppgaver.
Vil undersøke om nettverket kan lære
Forskerne ønsker å gå videre enn å lagre tidligere informasjon. Neste spørsmål er om væskebaserte nettverk kan trenes til å gi bestemte responser.
En slik trening kan endre hvordan nettverket reagerer på innkommende strømninger og gi det mulighet til å tilpasse oppførselen. Det vil i så fall utvide systemet fra å bevare informasjon til også å kunne lære fysisk.
Prinsippet kan også være interessant for biologer som studerer organismer som finner fram i omgivelsene uten en hjerne. Slimsopp kan for eksempel finne effektive ruter gjennom labyrinter, og forskere ønsker også å forstå hvordan sopp og planterøtter reagerer på endringer i miljøet.
Væskebaserte nettverk kan gi en fysisk modell for å undersøke hvordan samspill og oppsamlet erfaring former oppførsel. Om teknologien til slutt kan lære nyttige oppgaver, er fortsatt uavklart.
Funnene er publisert i tidsskriftet Physical Review X.
 Vitenskap
 Vitenskap
 Helse