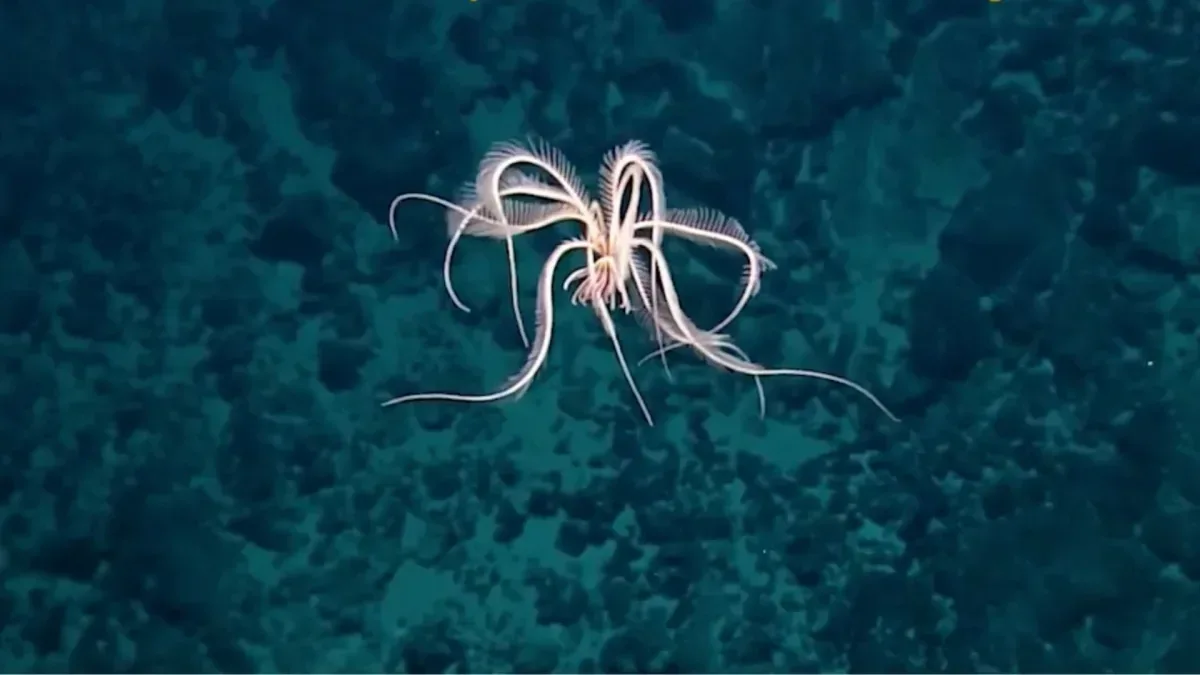
Den myke roboten er inspirert av fjærstjernen, et marint virvelløst dyr. Takket være konstruksjonen kan roboten bevege seg i tre dimensjoner uten et stort antall motorer eller kompliserte mekanismer.
Forskerne ved North Carolina State University (NCSU) opplyser at roboten kan bevege seg horisontalt og vertikalt, i tillegg til å rotere rundt den sentrale aksen. Vanligvis kreves det minst seks aktuatorer for å oppnå et tilsvarende bevegelsesregister. Her brukes bare to.
Det reduserer den mekaniske kompleksiteten uten at roboten mister manøvreringsevne. «Et av de mest spennende aspektene ved dette arbeidet er at det viser at et minimalt antall aktuatorer kan brukes til å skape robotenheter med et svært bredt bevegelsesregister, ved hjelp av intelligente konstruksjonsmetoder», sa studiens korresponderende forfatter, NCSU-professor i mekanikk- og luftfartsteknikk, Jay Yin, i en uttalelse.
Fire fleksible vinger styres av to aktuatorer
Roboten består av en sentral skive med fire fleksible vinger rundt. Vingene er såkalt monostabile: Når de aktiveres, bøyer de seg, og når kraften fjernes, går de tilbake til utgangsposisjonen av seg selv.
Denne egenskapen gjør det mulig å skape flere typer bevegelser uten å bruke en egen aktuator for hver retning. Konstruksjonen bygger på det forskerne omtaler som «mekanisk intelligens». Det betyr at robotens fysiske utforming og samspillet med vannet bidrar til å bestemme hvordan den oppfører seg. Dermed reduseres mengden styringskommandoer som må sendes fra en datamaskin eller gis av en operatør.
Begge aktuatorene sitter i den sentrale skiven og styrer alle de fire vingene. Når begge aktiveres, bøyes vingene raskt ned. Når aktuatorene slås av, fjærer vingene tilbake opp. Ved å gjenta syklusen raskt slår roboten med vingene og beveger seg oppover i vannet.
Hvis vingene beveger seg saktere, kan roboten holde posisjonen og bli hengende i vannet. Forskerne kaller dette «manetmodus», fordi bevegelsen minner om hvordan fjærstjerner koordinerer lemmene sine for å bevege seg i ulike retninger og holde seg på et bestemt nivå i vannet.
Tre bevegelsesmoduser
Horisontal bevegelse oppnås ved å endre styringen av aktuatorene. Når bare én aktuator aktiveres, begynner én av vingene å bevege seg omtrent som en halefinne. Det driver roboten fremover eller bakover. Forskerne kaller dette «fiskemodus».
Roboten kan også rotere rundt den sentrale aksen. Ved å aktivere de to aktuatorene raskt etter hverandre oppstår asymmetriske vingebevegelser som får enheten til å snurre. «Rotormodus» gir retningskontroll og gjør det mulig å styre robotens bane under vann.
Ved å kombinere de tre modusene får den myke roboten kontroll over vertikale, horisontale og roterende bevegelser. I demonstrasjoner brukte den et kamera til å undersøke undervannsmiljøet og løftet gjenstander, både alene og sammen med andre roboter.
Vil utvikle en trådløs versjon
Den nye konstruksjonen bygger videre på forskergruppens tidligere arbeid med en undervannsrobot inspirert av en manta. Den tidligere roboten kunne bevege seg raskt i vannet, men hadde ikke den samme tredimensjonale manøvreringsevnen.
I stedet for å legge til flere motorer og mer kompliserte mekanismer forsøkte forskerne å hente ut flere bevegelsesmuligheter fra robotens egen fysiske struktur. En slik tilnærming kan være nyttig i undervannsrobotikk, der både manøvreringsevne og mekanisk enkelhet er viktig.
Forskergruppen mener den kompakte konstruksjonen kan bli en plattform for ulike bruksområder innen undervannsrobotikk. I videre arbeid skal de utvikle en fullt trådløs versjon og undersøke mulige anvendelser sammen med forskere fra andre fagområder.
 Vitenskap
 Teknologi
 Teknologi