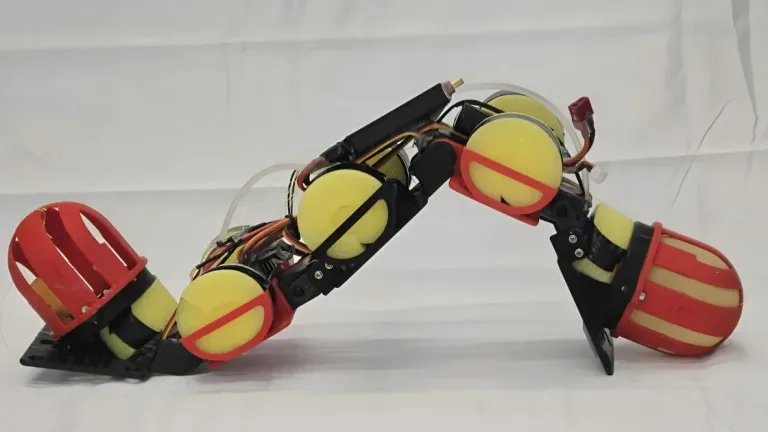
Forskere ved Tandon School of Engineering ved New York University har utviklet den slange- eller ormelignende roboten WorMa for å undersøke kystområder. Roboten er laget for terreng som kan være krevende for konvensjonelle roboter, blant annet steiner, skråninger, vannkanter og trapper.
Navnet WorMa er satt sammen av de engelske ordene «worm» og «mass» og viser både til robotens ormelignende form og måten den fungerer på. Utviklingen bygger på biomimetikk, der prinsipper fra naturen brukes til å løse tekniske problemer.
Flytter 300 gram vann mellom hode og hale
WorMa består av fem sammenkoblede segmenter og fire ledd. Den er 50 centimeter lang og veier litt over ett kilo. Nesten en tredel av vekten kommer fra to vannfylte lateksballonger – én i hodet og én i halen.
En pumpe i det midterste segmentet kan flytte 300 gram vann mellom ballongene. På den måten endrer roboten tyngdepunkt etter oppgaven den skal utføre.
Når WorMa skal opp en skrå flate, flyttes vannet fram til hodet. Den ekstra vekten øker trykket mot fronten og gir bedre grep og større kontakt med underlaget. Roboten kan dermed klatre i skråninger med en helling på opptil 19,5 grader.
I vannet flyttes vannmassen i motsatt retning, til halen. Det forskyver vekten bakover og gjør at roboten kan svømme rundt 26 prosent raskere enn uten denne vektfordelingen. Når den skal opp på land igjen, flyttes vannet fram til hodet for å gi fronten nok grep til å trekke resten av konstruksjonen opp på den skrå overflaten.
Trapper krever kontinuerlig vektforskyvning
Trapper viste seg å være vanskeligere enn både skråninger og overgangen mellom land og vann. Under klatringen må vannet flyttes fram og tilbake i en bestemt rekkefølge.
Først flyttes vannet fram for å sikre godt grep. Deretter flyttes vekten bakover, slik at det blir lettere å løfte hodet og føre det mot neste trinn. Når hodet og «nakkeleddet» har fått feste på trinnkanten, flyttes vannet fram igjen. Da kan roboten trekke halen opp.
Prosessen gjentas for hvert trinn. Med denne teknikken kan WorMa forsere trinn som er opptil 15 centimeter høye.
Mangler foreløpig sensorer
Forskerne mener roboten fortsatt har et betydelig forbedringspotensial. Teamet arbeider allerede med en raskere pumpe, men den viktigste utfordringen er å gjøre WorMa mer selvstendig.
Foreløpig har roboten ingen sensorer som kan registrere hvilket terreng den møter. Derfor styres både vannflyttingen og endringen av tyngdepunktet eksternt. Sensorer og evne til å oppdage endringer i omgivelsene kan senere gjøre det mulig for roboten å fordele vekten selv og bevege seg nesten helt autonomt.
Studien om WorMa er nylig publisert i tidsskriftet Advanced Robotics Research.
 Teknologi
 Teknologi
 Teknologi