Robotforskere forsøker å utvikle maskiner som kan nå steder mennesker har vanskelig for å komme til. Det finnes allerede roboter som kan svømme under vann, ta seg fram gjennom ruiner og lande på tregrener som fugler. Samtidig har de ulike robottypene klare begrensninger.
Roboter med hjul eller bein kan ha problemer i ujevnt terreng, og selv trapper kan stoppe dem. Flygende droner er mindre avhengige av underlaget, men kan ikke frakte like mye vekt. Derfor har forskere ved City University of Hong Kong og Hong Kong University of Science and Technology utviklet Hopcopter, som kombinerer egenskaper fra begge kategoriene.
Kan hoppe mellom landingspunkter
Hopcopter er i praksis en kvadrokopter med ett fjærbelastet bein. Ideen er inspirert av hvordan fugler beveger seg: De hopper ofte fra ett sted til et annet i stedet for å fly hele tiden, noe som sparer energi.
På samme måte kan Hopcopter hoppe til et nytt punkt uten å bruke batteriet på langvarig flyging. Hvis det ikke finnes et egnet sted å lande, kan roboten fortsette å holde seg i luften som en vanlig drone. Ved å veksle mellom flyging og hopping skal den kunne nå steder som ellers bare ville vært tilgjengelige ved å bli fraktet dit fra luften.
Under et hopp går roboten inn i fritt fall. I den oppadgående fasen slås de fire rotorene på i svært kort tid. Utviklerne oppgir at Hopcopter på denne måten kan tilbakelegge relativt store avstander med bare en tidel av energien en drone av samme størrelse ville brukt.
Ny fot skal gi bedre grep
Den nåværende enheten er den andre versjonen av Hopcopter. Den første prototypen, som ble presentert for to år siden, kunne lande på ett bein på flate overflater som betong eller fin grus, og skyve fra for å komme seg videre til neste punkt.
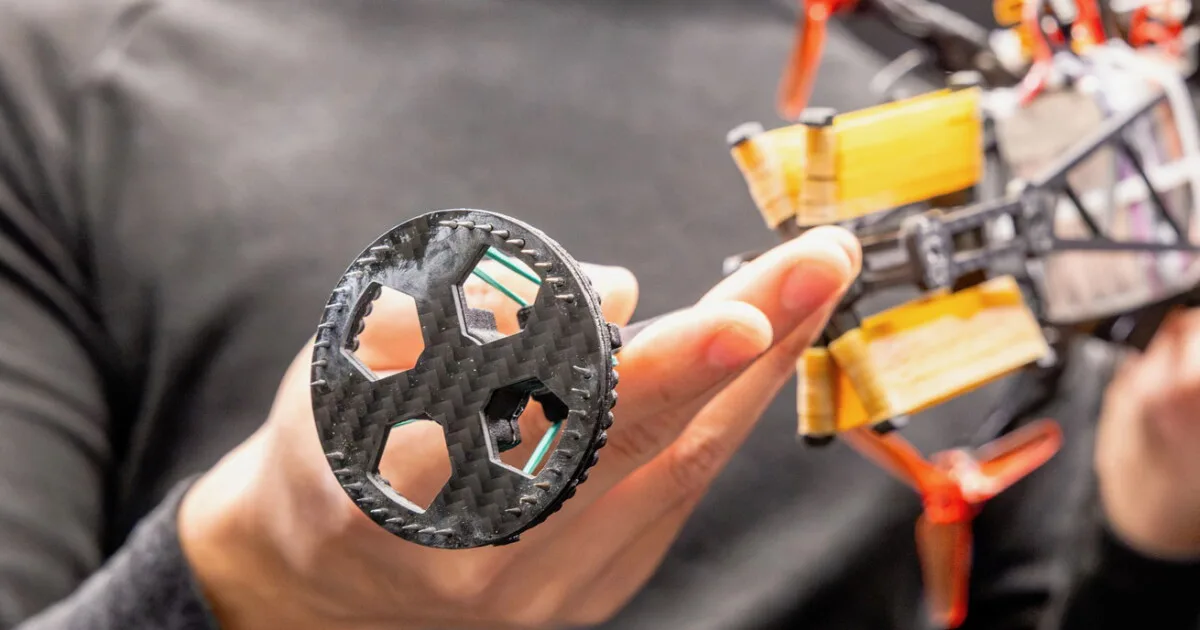
I mer uforutsigbare omgivelser hadde den større problemer. Roboten sank ned i sand, skled på is og veltet ofte når den forsøkte å lande i hellinger. For å løse dette utviklet forskere ved University of Toronto en ny, fleksibel fotplate som skal gjøre det mulig å lande på flere typer underlag.
Fotplaten har en bredere overflate som fordeler robotens vekt jevnere og hindrer den i å synke ned i myk jord eller sand. Den har også tre gummibånd som gir nok spenning etter landingen til at foten kan vende tilbake til utgangsposisjonen, slik at roboten kan gjenvinne balansen. Undersiden er dekket av korte fremspring som skal gi bedre grep på glatte overflater.
Endringene har forbedret robotens egenskaper betydelig. Den nye fotplaten har redusert forskjellene i ytelse på ulike underlag med 84 prosent. I praksis betyr det at Hopcopter nå kan lande langt jevnere når den beveger seg mellom krevende overflater, blant annet is, sand og stein.
Planlegger mulig kommersiell bruk
Deler av utviklergruppen arbeider nå med å kommersialisere teknologien. En produksjonsklar versjon er foreløpig ikke tilgjengelig for salg, men utviklerne opplyser at selskapets nettsted har mer informasjon og tekniske data.
Forskerne planlegger også en versjon av Hopcopter med integrerte moduler for kunstig intelligens. Målet er å forbedre robotens evne til å oppdage og unngå hindringer. På lengre sikt håper teamet å kunne bruke roboten i søk- og redningsaksjoner, ved inspeksjon av avsidesliggende gruver og mulig utforskning av andre planeter.
Studien er nylig publisert i tidsskriftet Advanced Intelligent Systems.
 Teknologi
 Vitenskap
 Vitenskap