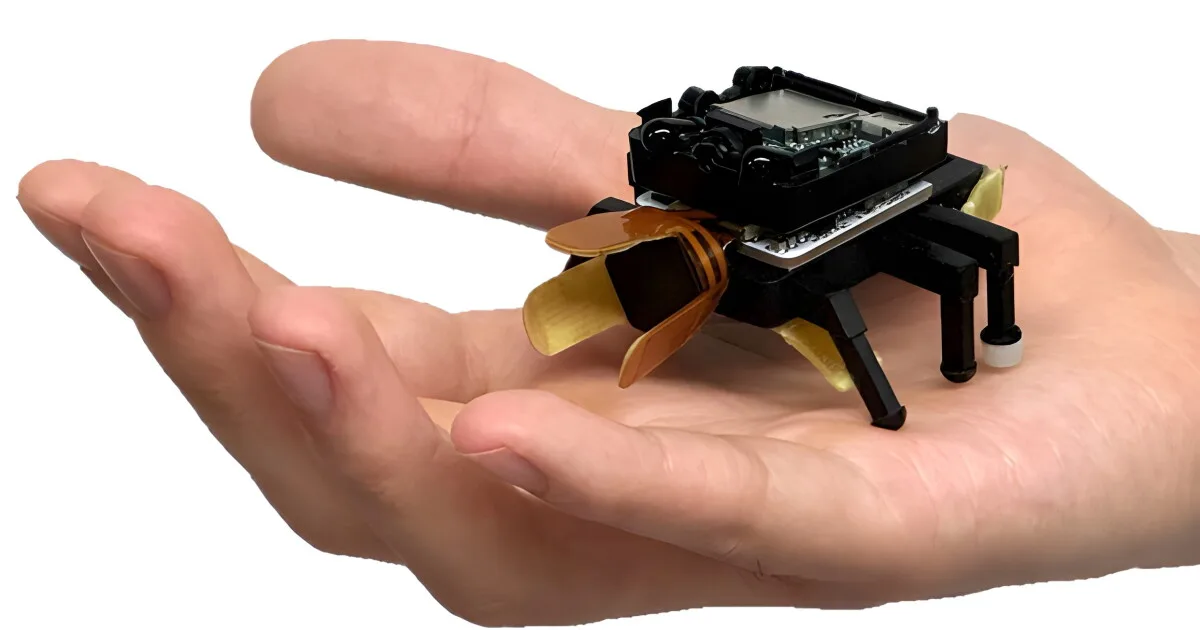
Insekter har lenge vært en inspirasjonskilde for robotforskere. De er små, smidige og kan ta seg inn på steder mennesker ikke kommer til. Slike roboter kan blant annet brukes i romfart, ved inspeksjon av industriutstyr og i søk- og redningsaksjoner.
Forskere ved Korea Advanced Institute of Science and Technology (KAIST) arbeider nå med en ny robot kalt BeetleBot. Utformingen er inspirert av billen Mecynorrhina torquata, som er hjemmehørende i Kongo, Kamerun og Uganda.
Kunstige muskler av flytende krystallpolymer
Forskerne studerte plasseringen av musklene og leddene i billens bein, samt hvordan de beveger seg når insektet går. Disse prinsippene ble deretter brukt i konstruksjonen av roboten.
BeetBots kunstige muskler er 3D-printet av en flytende krystall-elastomer, forkortet LCE. Materialet kan trekke seg sammen og bli 45 prosent kortere når det varmes opp, før det går tilbake til sin opprinnelige form når det kjøles ned. På denne måten får roboten en bevegelse som etterligner naturlige muskler.
LCE-musklene må varmes opp til 110 grader celsius for å trekke seg sammen. Varmen produseres ved å sende elektrisk strøm gjennom ledninger som er integrert i musklene. Selv om det bare er musklene som må varmes opp, krever løsningen betydelig energi. Energiforbruket er derfor en av prosjektets største utfordringer.
Styring med en sensor på fingeren
BeetleBot styres av en menneskelig operatør gjennom en fleksibel sensorlapp som festes på en finger. Når fingeren beveges eller bøyes, strekkes lappen, og den elektriske motstanden endres.
Styringssystemet har fire kommandoer: Robotens bruker kan be den bevege seg framover, svinge til venstre, svinge til høyre eller gripe en gjenstand.
Kamera gir toveis tilbakemelding
Robotens gripefunksjon er inspirert av kjevene hos biller – de kjevelignende munndelene insekter bruker til å gripe og holde fast bytte. Griperen bruker de samme kunstige LCE-musklene som beina, i tillegg til en trykksensor.
Når musklene trekker seg sammen, lukkes griperen rundt gjenstanden. Sensorene måler samtidig trykket som brukes. BeetleBot er også utstyrt med et kamera som muliggjør det forskerne kaller toveis tilbakemelding.
«A key feature of this work is the bidirectional feedback, which links the information detected by the robot to the user’s next action,» forklarer professor Inho Kim ved Sungkyunkwan University, som er førsteforfatter av studien.
I praksis utveksler roboten og operatøren informasjon fortløpende. Kameraet sender visuell informasjon til brukeren i sanntid. Brukeren svarer med en bestemt fingerbevegelse, roboten utfører kommandoen og sender umiddelbar tilbakemelding.
I laboratorietester klarte BeetleBot å navigere gjennom svinger, komme fram til en gjenstand, gripe den og transportere den til et annet sted.
Forskergruppen vil videre forbedre robotens reaksjonshastighet og energieffektivitet. På lengre sikt er målet å utvikle BeetleBot til en fullstendig myk robot, slik at den kan brukes i flere ulike miljøer.
 Vitenskap
 Vitenskap
 Vitenskap