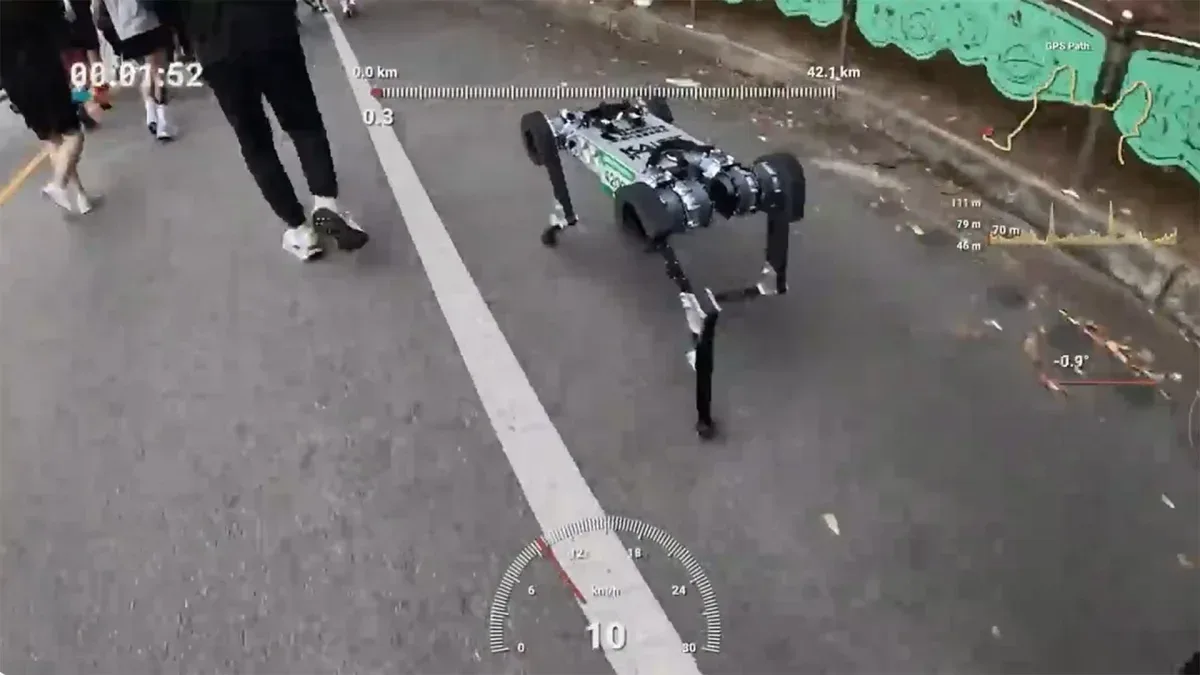
Den hundelignende roboten RAIBO2 fullførte 17. november 2024 det 22. Sangju-maratonet for tørket persimon i Sør-Korea. Roboten tilbakela maratondistansen på 42,2 kilometer på litt over fire timer og 19 minutter, side om side med menneskelige deltakere.
Utviklerne opplyser at RAIBO2 er den første firbeinte roboten som har fullført en offisiell maratondistanse uten ladestopp. Slike maskiner omtales ofte som robothunder, fordi bevegelsene i leddene på for- og bakbeina minner om måten hunder beveger seg på. Forskningen bak prestasjonen ble publisert i tidsskriftet Nature 23. september.
Utholdenhet er en sentral utfordring
Firbeinte roboter kan ta seg over trapper og ulendt underlag som er vanskelig for hjulbaserte maskiner. Til gjengjeld bruker de mye energi: Flere ledd må arbeide kontinuerlig for både å løfte og stabilisere robotkroppen. Derfor er utholdenhet en av de største utfordringene for denne typen roboter.
Maratonløypen stilte dessuten høye krav til energistyringen. Den hadde to stigninger på 50 høydemeter, og enkelte partier hadde en helning på opptil ti grader. Slike bakker øker belastningen og energibruken betydelig.
Større batteri og smartere bein
RAIBO2 hadde tidligere gått 43 kilometer på en flat idrettsbane, styrt av GPS, på én lading. Den turen tok fire timer og 40 minutter. Et tidligere forsøk på å gjennomføre et maraton under konkurranseforhold på ujevnt underlag strandet derimot etter rundt 37 kilometer, da batteriet var tomt.
Utviklerne knyttet noe av problemet til hyppige tempovekslinger. Roboten forsøkte å tilpasse farten til løpere i nærheten, noe som kostet energi. Før det vellykkede løpet økte teamet batterikapasiteten med 33 prosent og bygget om styresystemet.
Den nye styringen kan justere hvor stive robotens ledd er mens den beveger seg. Beinet kan dermed gi etter når det må ta opp et støt, eller bli stivere når roboten trenger et stabilt og kraftig fraspark. Etter endringene oppga forskerne at RAIBO2 kunne nå 67 kilometer på rette strekninger med én lading.
Lavere energibruk enn menneskelig referanse
Forskerne vurderte også robotens såkalte transportkostnad, et mål på hvor mye energi som kreves for å flytte kroppen en bestemt strekning. Jo lavere tallet er, desto mer energieffektiv er bevegelsen. RAIBO2 oppnådde 0,25, mot en sammenlignbar menneskelig referanseverdi på 0,37.
Teamet hevder at dette er første gang en firbeint robot har slått den menneskelige referanseverdien på dette målet. Ifølge forskerne skyldes resultatet både maskinvaren og programvaren: Roboten har lette mekaniske komponenter som overfører bevegelsesenergi fra leddene med svært små tap, en motorstyringskrets med lavt energitap og en forenklet bevegelsesalgoritme som skal holde strømforbruket nede.
Styresystemet ble trent i teamets simuleringsmiljø RaiSim. Der kunne RAIBO2 øve på blant annet hellinger, trapper og isete veier før testene i virkeligheten.
Henter tilbake energi i nedoverbakker
Som mange elektriske kjøretøy kan RAIBO2 gjenvinne noe energi fra bevegelsen. Dette er særlig nyttig i nedoverbakker, der den gjenvunnede energien kan dekke inn en del av forbruket fra motbakkene. Den fjerner likevel ikke den ekstra energikostnaden kupert terreng medfører.
Batteriet har en samlet kapasitet på 2016 wattimer. Forskerne anslår at roboten teoretisk kunne ha fortsatt ytterligere opptil 25 kilometer etter maratonet, altså inntil 67 kilometer totalt. De opplyser at dette er mer enn tre ganger så langt som dagens firbeinte roboter kan tilbakelegge på én lading.
En slik rekkevidde kan gjøre firbeinte roboter mer aktuelle i områder der hjulbaserte modeller ikke kommer til. Forskerne peker på katastrofeområder og fjellterreng, der en mobil robot kan frakte kameraer, sensorer eller kommunikasjonsutstyr over ujevnt underlag.
 Teknologi
 Teknologi
 Teknologi