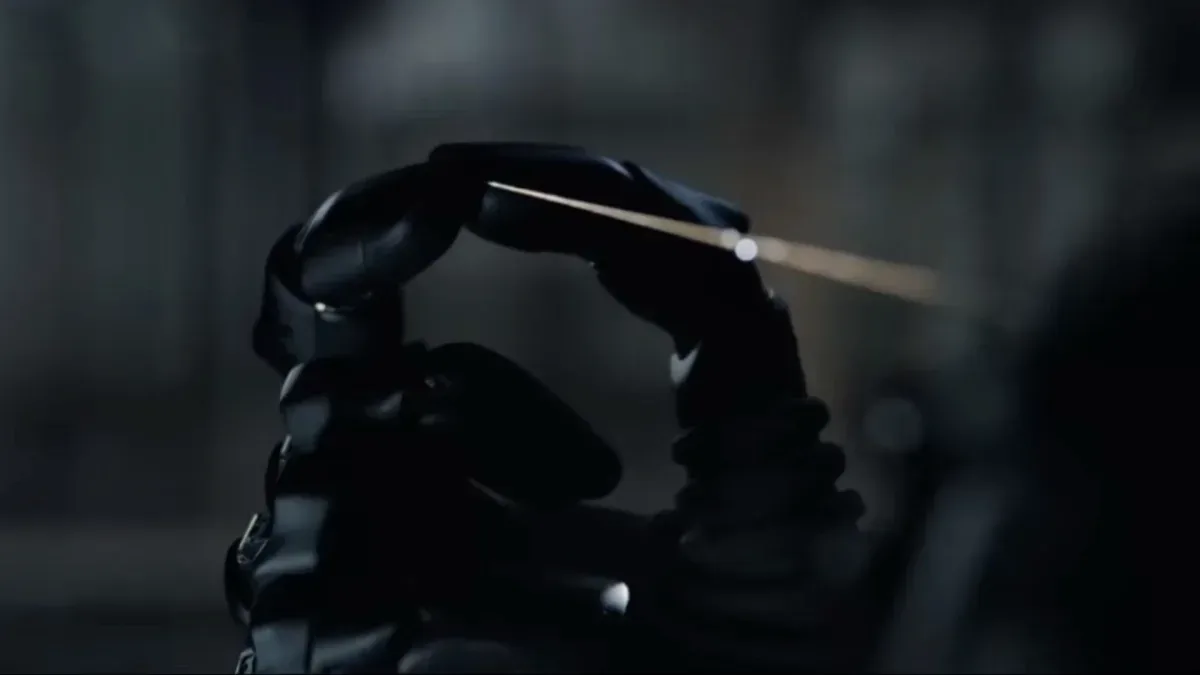
Det kinesiske robotikkoppstartsselskapet AGILINK har demonstrert en robothånd som lærer grunnteknikker fra det tradisjonelle Suzhou-broderiet. I demonstrasjonen delte OmniHand 3 Ultra en silketråd opp i 16 tynnere tråder, trakk tråden gjennom nåløyet, spente stoffet i en broderiramme og utførte de første stingene.
AGILINK er utskilt fra det kinesiske robotikkselskapet AgiBot. Den flerfunksjonelle hånden ble trent til å dele opp og tvinne silketråd, tre tråden i nåløyet, spenne opp stoff og sy broderisting.
Silke krever presis kraftkontroll
Suzhou-broderi krever svært nøyaktig håndtering av silke. Materialet kan bøye seg, gli unna og skifte form selv ved små endringer i kraften som brukes. Broderimesteren Fu Xianhong lærte roboten å arbeide med silken.
Et sentralt trinn var å splitte hovedtråden i 16 tynne tråder. Én finger skilte trådene fra hverandre, mens de øvrige opprettholdt nødvendig spenning. Robothånden måtte samtidig holde fingertuppene mot silken og la tråden rotere når den ble tvunnet.
Å føre tråden gjennom nåløyet og sy krevde enda tettere samspill mellom plassering, kraft og fingerbevegelser. AGILINK opplyser at treningen kombinerte data fra fjernstyring, også kalt teleoperasjon, med forsterkende læring.
Måtte justere bevegelsene hver gang
I den avsluttende øvelsen utførte roboten en sammenhengende bevegelse: Den tvinnet først tråden og tok den deretter opp. Fordi tråden falt ned i ulik posisjon hver gang, måtte hånden tilpasse bevegelsene i stedet for å følge en forhåndsbestemt og uforanderlig sekvens.
OmniHand 3 Ultra er omtrent på størrelse med en menneskehånd og veier 1,9 pund, oppgitt til 630 gram. Den har direkte drift, der motorene er koblet rett til leddene i stedet for å drives med sener eller mellomliggende overføringsmekanismer.
AGILINK oppgir at hånden kan holde stabilt på 3 kilo og løfte inntil 8 kilo. Den skal kunne åpne og lukke seg på rundt 0,3 sekunder, med en oppgitt repeterbarhet i posisjoneringen på 0,2 millimeter.
Optiske sensorer i fingertuppene
Berøringssansen er også en viktig del av systemet. Hver fingertupp har en optisk basert sensor som registrerer små endringer i hvordan kontaktflaten formes under berøring. AGILINK hevder sensorene kan måle kraft i tre dimensjoner og registrere deformasjoner helt ned til 0,08 millimeter. I håndflaten sitter det dessuten en sensor med 300 kontaktpunkter.
Kombinasjonen av mekanisk konstruksjon, berøringssensorer og programvare skal gjøre hånden i stand til å reagere på materialer som er vanskelige å gripe med stive robotklyper. Silke er spesielt krevende fordi både formen og plasseringen kan forandre seg mens materialet berøres.
Med broderidemonstrasjonen vil AGILINK vise at hånden kan utføre oppgaver som krever løpende justering av kraft og fingerstilling. Selskapet setter dette opp mot robotsystemer som først og fremst er laget for gjentatte industrioperasjoner, der gjenstander og bevegelser vanligvis er mer forutsigbare.
Andre selskaper utvikler også avanserte robothender, men med andre prioriteringer. LinkerBot Linker Hand L30 Pro har fem senedrevne fingre og er utviklet for raske, gjentatte bevegelser. Boston Dynamics’ nyeste Atlas-hånd har fire fingre og retter seg mot industrioppgaver som å flytte boremaskiner og sveiseverktøy.
 Teknologi
 Teknologi
 Teknologi