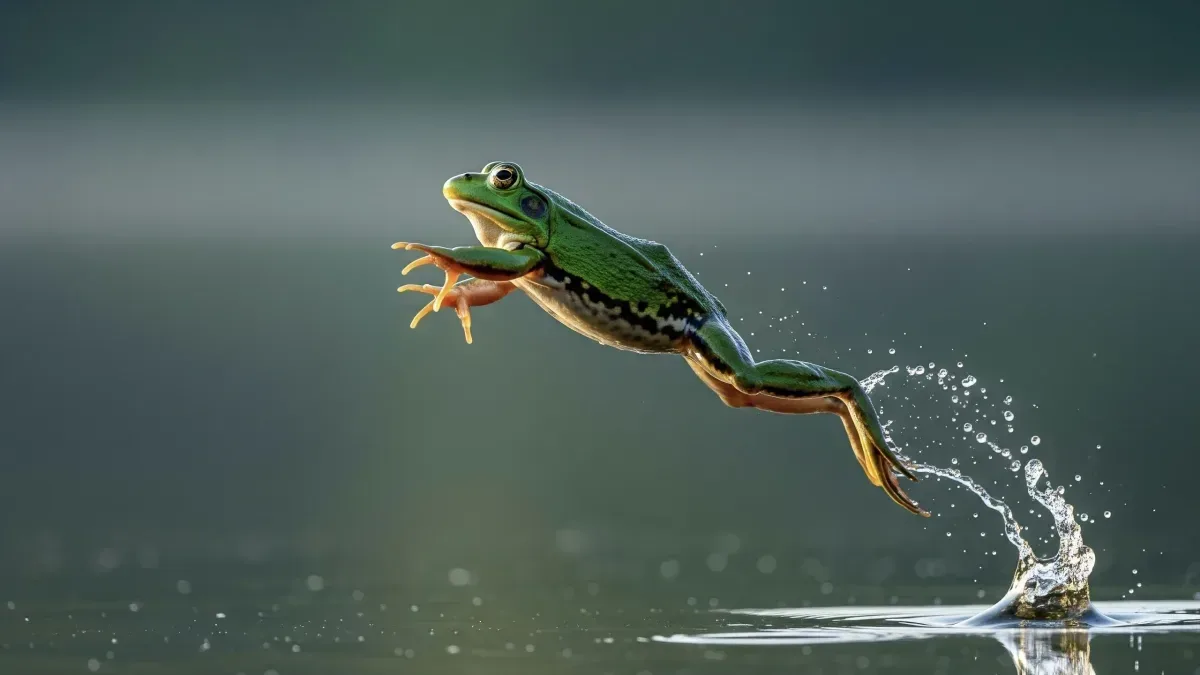
Dyrenes bevegelser har lenge inspirert robotforskere som forsøker å løse grunnleggende utfordringer knyttet til fremdrift og bevegelse. Nå har forskere hentet ideer fra froskens kraftige hopp og utviklet en liten robot som kan hoppe og svømme ved hjelp av elastiske staver.
Studien ble publisert i tidsskriftet Science Advances 18. september. Forskerne undersøkte hvordan tvunne, fleksible staver kan skape en rask «snap»-bevegelse som gir roboten et kraftig dytt fremover.
Prinsippet kan ifølge forskerne brukes i roboter med begrenset tilgang på energi, og i enheter som må ta seg frem over ujevnt terreng og i vann. I stedet for at en stor motor eller et komplisert styringssystem må levere all kraften, kan selve robotmekanikken lagre og frigjøre energi.
Lagret energi utløser hoppet
Prototypen er omtrent på størrelse med en håndflate og veier 3,4 unser, tilsvarende rundt 96 gram – omtrent det samme som en kortstokk. Den beveger seg med en hastighet på rundt tre kroppslengder i sekundet ved å skyte seg fremover i korte hopp.
«Den bredere muligheten er å la robotens mekanikk gjøre noe av arbeidet som ellers ville krevd større motorer eller mer komplisert styring», sa Xiaonan (Sean) Huang, robotikklektor ved University of Michigan og en av studiens hovedforfattere, i en uttalelse.
«Ved å programmere når en elastisk struktur skal lagre og raskt frigjøre energi, kan vi gi små roboter kraftige, gjentakbare bevegelser uten at motoren må gå kontinuerlig med høy effekt», forklarte Huang. Han pekte på at prinsippet på sikt kan brukes i roboter som må bevege seg mellom hindringer, forsere barrierer, endre retning raskt eller operere både på land og i vann.
Når en elastisk stav bøyes og endene dreies, kan staven på et bestemt tidspunkt endre form og frigjøre spenningen som er bygget opp. Overgangen skjer imidlertid ikke alltid på samme måte. Noen kombinasjoner av bøying og vridning fører til en gradvis formendring, mens andre utløser et brått sprang fra én form til en annen. Det er denne plutselige overgangen som kan skape et kraftig skyv.
Fant den mest effektive formen
Forskerne brukte datamodeller og en robotmanipulator til å deformere stavene gjentatte ganger og finne formen som frigjorde mest energi. Konklusjonen var at stavene ga best resultat når de ble formet som en spiral, omtrent som en vridd fjær.
Etter å ha identifisert den mest effektive fremdriftsmekanismen bygget forskerne roboter som kunne hoppe ved hjelp av stavene. Stavene ble koblet til en roterende motor, som vred dem til den nødvendige «snap»-bevegelsen oppsto. Deretter ble vridningen frigjort, og stavene ble deformert på nytt slik at roboten var klar for neste hopp.
«Siden konstruksjonsprinsippene avhenger av stavens form og av hvordan endene beveges, fungerer de i ulike størrelser og skalaer», sa Khalid Jawad, førsteamanuensis ved UCLA Samueli School of Engineering og en av studiens hovedforfattere, i en uttalelse.
Han la til at dette kan åpne for roboter som bare er noen få millimeter store, der små bevegelser fra en motor omdannes til kraftige, korte utbrudd av bevegelse. Jawads laboratorium bidro med simuleringene og forsøkene med robotmanipulatoren.
Hoppet på tre, glass, sand og gress
Den endelige prototypen fikk form som en frosk, med to hurtigbevegelige staver bak på kroppen. I testene hoppet roboten over et bredt utvalg av overflater, blant annet harde materialer som tre og glass, samt mykere, glatte overflater laget av materialer som lær.
Forskerne testet også roboten utendørs på sand og gress. Den klarte å bevege seg både opp og ned trinn. Da de monterte årelignende elementer, kunne roboten også svømme.
 Vitenskap
 Vitenskap
 Vitenskap