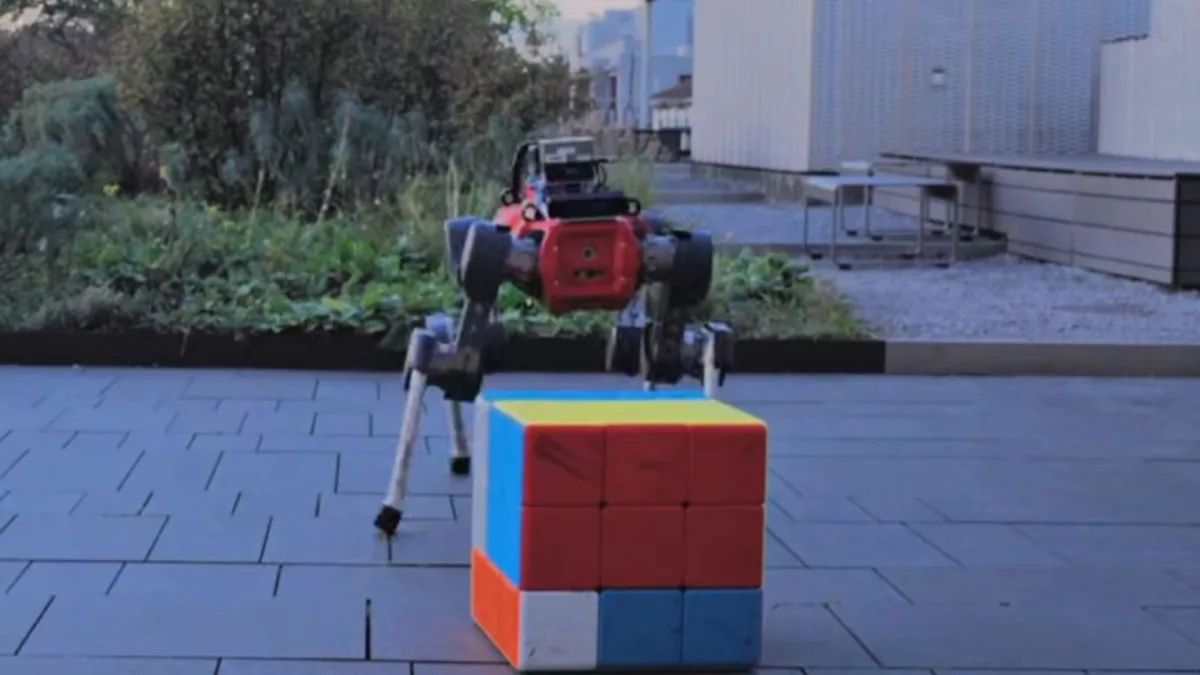
ETH Zürichs Robotic Systems Lab har demonstrert at den firbeinte roboten ANYmal-D kan løse en gigantisk Rubiks kube helt på egen hånd. Det oppsiktsvekkende er ikke bare at en robot løser kuben, men at ANYmal-D gjør det ved hjelp av beina mens den holder seg i balanse.
Teknikken kalles pedipulation – manipulering av objekter med føttene. Forskerne kombinerte klassiske algoritmer, datasyn og forsterkende læring for å få roboten til å gjennomføre oppgaven.
Flere utfordringer i én oppgave
Å løse en Rubiks kube består av flere separate trinn. Først må roboten forstå kubens utgangsposisjon ved å undersøke alle de seks sidene og registrere hvor de ulike fargene befinner seg.
Deretter må den beregne hvilke rotasjoner som trengs for å løse kuben. Dette kan innebære kjente trinn som «hvit kryss», «hvite hjørner», «mellomlaget» og «gult kryss», eller raskere løsningsmetoder.
Den fysiske gjennomføringen er imidlertid spesielt krevende for en firbeint robot. ANYmal-D har ingen hender og må derfor både flytte lagene og snu hele kuben med beina – uten å miste balansen eller bevege feil deler.
Kuben som ble brukt i forsøket, veide rundt 10 pund, tilsvarende 4,6 kilo. For hver enkelt bevegelse måtte roboten balansere på de andre beina, plassere foten nøyaktig, bruke riktig kraft og hele tiden justere seg etter kontakten med kuben.
Lærte bevegelsene gjennom trening
For å fullføre ett trekk må roboten sørge for at det nederste laget står stille, samtidig som den bruker nok dreiemoment til å flytte laget som skal roteres. Den må også gjenta dette uten å falle. Én feilbevegelse kan ødelegge forsøket og føre til at kuben må korrigeres eller at hele løsningen må startes på nytt.
Teamet brukte forsterkende læring, simulering og såkalt «teacher–student training». I stedet for å hardkode alle instruksjonene til robotens bein, lot forskerne den lære bevegelsene gjennom prøving og feiling – en form for innlært «muskelminne».
Bevegelsene alene er likevel ikke nok til å løse kuben. Forskerne ga roboten Kociembas løsningsalgoritme, som beregner hvilke trekk som må utføres. Datasyn og fargeklassifisering ble kombinert med algoritmen for å finne riktig rekkefølge.
Denne informasjonen ble deretter brukt til å styre robotens bein. Samtidig overvåket systemet kubens tilstand for å oppdage og korrigere feil underveis.
Tre av tre forsøk fullført
Ifølge teamet klarte ANYmal-D å løse kuben i alle de tre forsøkene. Hver løsning tok mellom åtte og ni minutter og krevde rundt 30 separate robotbevegelser.
Forskerne mener demonstrasjonen viser at roboter kan lære å bruke utstyret de allerede har på mer uvanlige måter. En firbeint robot kan for eksempel potensielt åpne dører, betjene ventiler eller flytte hindringer med beina, uten at det må installeres spesialverktøy.
Det kan på sikt gi enklere, lettere og potensielt rimeligere roboter. Slike egenskaper kan være nyttige innen industriell inspeksjon og vedlikehold, i søk- og redningsarbeid og i andre miljøer der en robot må gjøre mer enn bare å forflytte seg.
 Teknologi
 Teknologi
 Teknologi