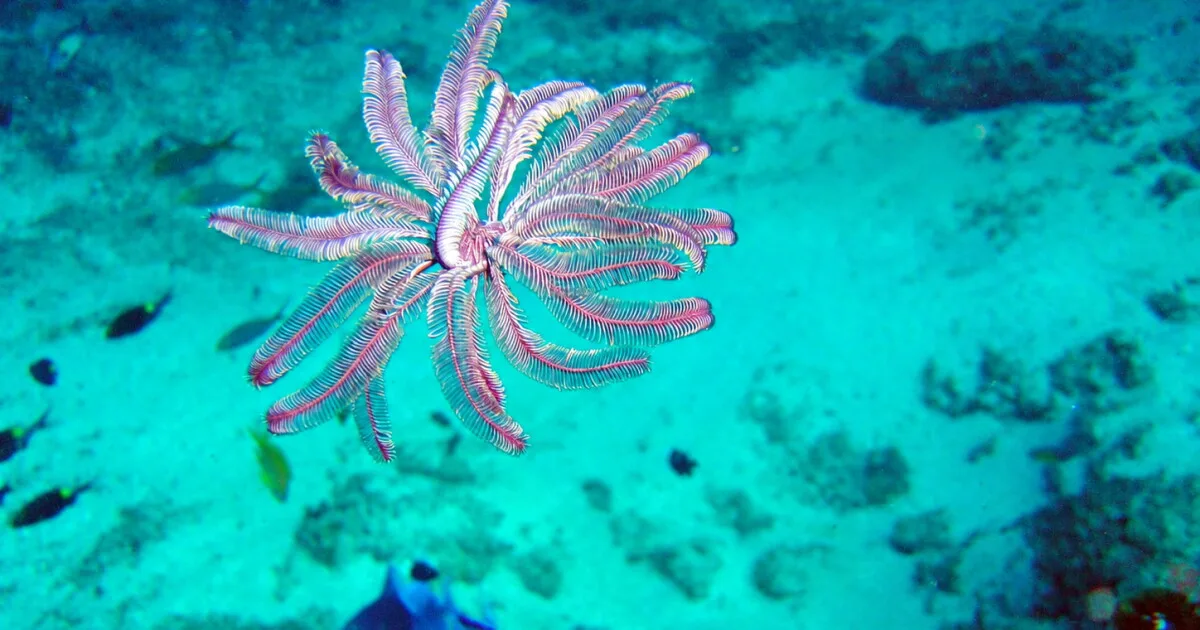
Forskere ved North Carolina State University har utviklet en undervannsrobot som kan manøvrere i tre dimensjoner ved hjelp av flere fleksible lemmer og bare to aktuatorer. Utformingen er inspirert av fjærstjerner, marine organismer med bevegelige, fjærlignende armer.
Roboten er utviklet for å kunne bevege seg mer naturlig under vann. Forskergruppen laget tidligere en rokke-lignende vannrobot som kunne svømme imponerende raskt, men som hadde begrenset evne til å bevege seg i tre dimensjoner. Det var vanskeligere å stige og synke, endre retning eller snu på stedet enn å bevege seg framover.
Dette er en utfordring mange undervannsroboter har. For å gjenskape bevegelsene til fjærstjerner ville man vanligvis trenge kompliserte styringssystemer og flere aktuatorer – robotkomponenter som skaper bevegelse.
Skaper flere bevegelser med færre komponenter
Den nye roboten bruker konstruksjonen sin til å løse flere oppgaver uten å gjøre systemet mer komplisert. I stedet for å gi hver bevegelse sin egen motor eller styringsmekanisme, har forskerne utformet roboten slik at den fysiske oppbygningen gjør deler av arbeidet.
«Vanligvis ville det vært nødvendig med minst seks aktuatorer for å oppnå dette. Men takket være konstruksjonen kan vi oppnå dette bevegelsesregisteret i fjærstjerneroboten med bare to aktuatorer», forklarer Dzie Jiņ, som er korresponderende forfatter på forskningspublikasjonen.
Han beskriver løsningen som et eksempel på «mekanisk intelligens», der målet er å gi roboten flere funksjoner uten å øke systemets kompleksitet. Ifølge forskerne handler dette om å lage mer effektive maskiner ved å utnytte selve konstruksjonen bedre, heller enn å legge til mer elektronikk.
Tre ulike bevegelsesmoduser
Manetmodus
Når begge aktuatorene aktiveres, bøyes de fjærlignende vingene raskt nedover og driver roboten oppover. Vingene er monostabile, noe som betyr at de naturlig går tilbake til utgangsformen etter at de er bøyd. Når de vender tilbake, gjør de at roboten synker.
Ved å gjenta bevegelsen raskere kan roboten svømme gjennom vannet. Senkes tempoet, kan den holde seg på omtrent samme sted. Prinsippet ligner måten maneter beveger seg opp og ned ved å trekke sammen og slappe av kroppen.
Fiskemodus
I denne modusen aktiveres bare én aktuator. Det skaper en asymmetrisk bevegelse som driver roboten framover eller bakover. Prinsippet minner om hvordan fisk bruker finner og hale til å svømme.
Rotormodus
Ved å endre signalene til de to aktuatorene kan roboten rotere rundt sin egen akse og endre retning. Dermed får den et bredere bevegelsesregister uten behov for flere drivkomponenter.
Forskerne håper roboten kan åpne nye muligheter for utforskning under vann. Den kan blant annet brukes til å frakte kameraer, løfte gjenstander og arbeide sammen med andre undervannsroboter.
 Teknologi
 Teknologi
 Teknologi