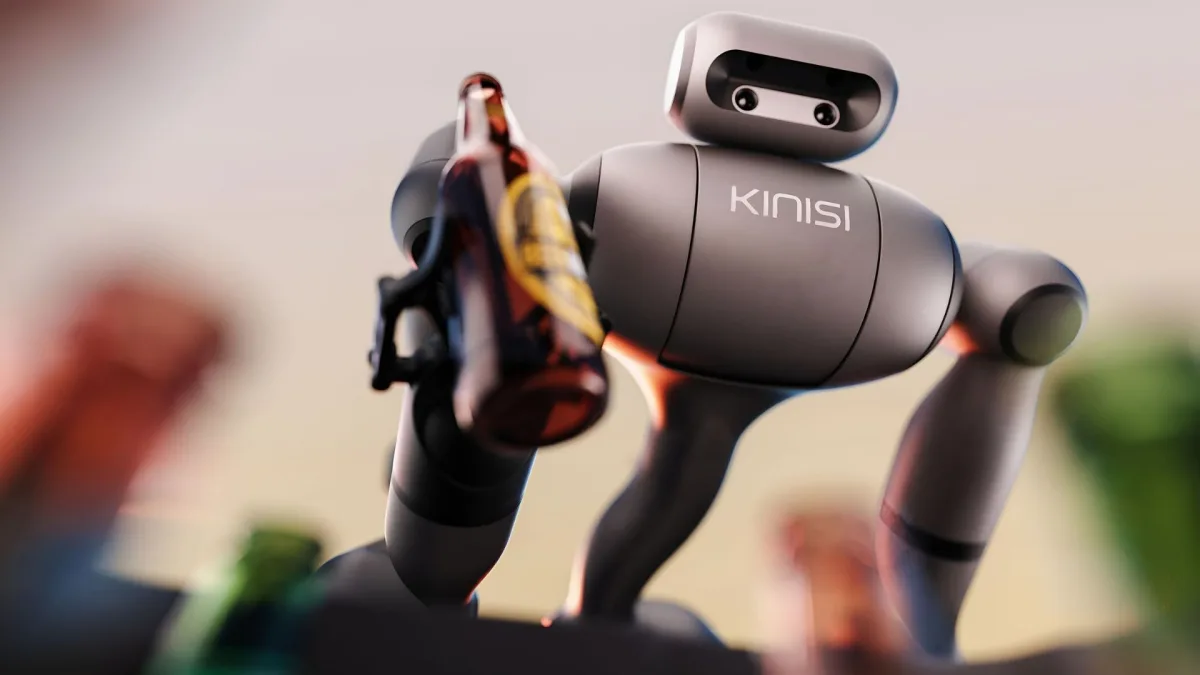
Bear Robotics opplyser at selskapet har redusert behandlingstiden for et robotikkbasert grunnmodell-system i den humanoide roboten KR1 fra 500 til rundt 60 millisekunder ved hjelp av NVIDIA-programvare. Selskapet presenterte løsningen, kalt KINO-2, under NVIDIA GTC Berlin.
Bear rapporterer også om en separat forbedring for selskapets egen modell. Der skal behandlingstiden ha falt fra 72,3 til 17,2 millisekunder, tilsvarende en reduksjon på 4,2 ganger.
Gjelder modellens inferens
Tallene bygger på Bears interne målinger og gjelder inferens – prosessen der en ferdigtrent modell lager et resultat. De betyr ikke at KR1 beveger seg åtte ganger raskere, eller at roboten fullfører fysiske arbeidsoppgaver på en åttendedel av tiden.
Raskere inferens kan likevel gjøre det mulig for roboten å reagere raskere når den identifiserer objekter og avgjør hvordan de skal håndteres. Bear har samtidig ikke lagt fram sammenlignbare tall for den samlede tiden det tar å fullføre oppgaver, hvor presist roboten manipulerer objekter, eller hvor pålitelig den er over lengre tid.
Skal lære av menneskelige demonstrasjoner
KINO-2 er en plattform for robotlæring som skal gjøre menneskelige demonstrasjoner om til oppgaver KR1 kan utføre. I stedet for at ingeniører må programmere hver enkelt bevegelse separat, samler Bear inn demonstrasjoner av en bestemt oppgave og bruker dem til å trene og forbedre modellene.
Deretter vurderer selskapet robotens atferd med KR1 før løsningen testes i kundenes virksomhet. Plattformen støtter både modeller utviklet av Bear og eksterne grunnmodeller. Disse kan lære mønstre fra treningsdata og bruke dem på oppgaver med ulike objekter og i forskjellige miljøer.
Bear utvikler roboter for kommersielle bruksområder og opplyser at robotene deres er utplassert i mer enn 16 000 enheter hos over 5 000 kunder. De fleste av disse er imidlertid serviceroboter, ikke humanoide roboter.
Bruker NVIDIAs robotikkverktøy
For å kjøre programvaren i KR1 integrerte Bear NVIDIA Isaac OS i robotens persepsjonssystem, som behandler informasjon om omgivelsene. Løsningen bruker også NVIDIA Jetson AGX Thor-maskinvare og NVIDIA Holoscan SDK 5.0.
Selskapet tok i tillegg i bruk NVIDIA TensorRT og kvantisering av modellene for å redusere inferensforsinkelsen. Kvantisering gjør modellene mindre krevende for datamaskinressursene ved å representere tallverdiene med lavere presisjon.
Bear sier at endringene reduserte inferenstiden for NVIDIA Isaac GR00T til rundt 60 millisekunder, mot 500 millisekunder for den opprinnelig uoptimaliserte versjonen. For Bears egen modell falt tiden fra 72,3 til 17,2 millisekunder.
Demonstrerte oppgave i lager
På GTC Berlin demonstrerte Bear KR1 i en lagerarbeidsflyt som kombinerer objektbehandling og transport. Roboten mottar en ordre fra lagerstyringssystemet, henter flasker, legger dem i en kasse, frakter kassen til et leveringspunkt og returnerer med en tom kasse.
I demonstrasjonen ble manipulasjonsferdigheter lært gjennom KINO-2 kombinert med Bears eksisterende programvare for navigasjon, styring og arbeidsflyt.
Bear opplyser at selskapet også utvikler robotens evne til å håndtere objekter gjennom kundeutprøvinger knyttet til returvarer i dagligvarebutikker og kassehåndtering på lager.
Planen er å kombinere spesialiserte mobile roboter som transporterer varer, med de humanoide KR1-robotene som håndterer objektene. Begge robottypene skal etter planen bruke felles systemer for flåtestyring og arbeidsflyter.
Demonstrasjonen viser hvordan teknologien kan brukes i en bestemt lageroppgave. Bear har ikke offentliggjort resultater som viser hvor pålitelig KR1 kan utføre bredere arbeidsflyter hos kunder uten menneskelig inngripen.
 Teknologi
 Teknologi
 Teknologi