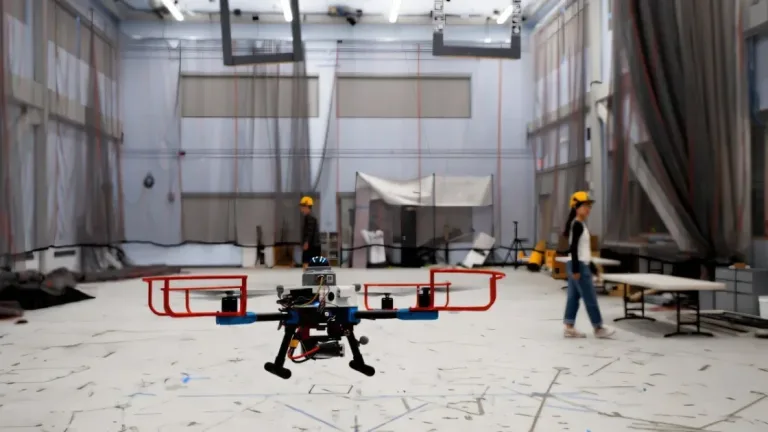
I katastrofeområder kan en forhåndsplanlagt rute være farlig å følge. Kartene kan være ufullstendige, ruiner kan flytte på seg, og nye farer kan dukke opp fra alle retninger. MITs navigasjonssystem SANDO forsøker å løse dette ved å ta høyde for hvordan hindringer kan bevege seg i fremtiden.
SANDO kan planlegge en rute i et ukjent miljø og gi en matematisk garanti for at dronen ikke kolliderer med hindringer, dersom antakelsene forskerne bruker, stemmer. Systemet trenger ikke å vite hvilken retning hindringene vil bevege seg i. Det må bare ha et pålitelig anslag for den høyeste hastigheten de kan oppnå.
Inspirert av Fukushima
Interessen for robotikk i katastrofeområder startet for Kondo etter atomkatastrofen i Fukushima i Japan. Han forteller at han så rednings- og oppryddingsarbeidet ved atomkraftverket og begynte å spørre seg hvorfor mennesker måtte så nær det farlige området – og om oppgavene kunne utføres på en annen måte.
Droner bruker vanligvis kameraer og andre sensorer til å beregne en vei til målet. MIT påpeker at mange eksisterende systemer bare har formelle sikkerhetsgarantier når hindringene står stille eller posisjonene deres er kjent på forhånd. Andre systemer kan unngå objekter i bevegelse, men kan ikke matematisk garantere at en kollisjon ikke vil skje.
Planlegger for flere mulige utfall
SANDO baserer seg ikke på én enkelt prognose for hvor en hindring vil befinne seg. I stedet planlegger systemet ut fra flere mulige utviklinger. Det oppdager, grupperer og følger bevegelige hindringer, og lager deretter en virtuell kule rundt hver av dem.
Kulen viser hvor langt hindringen kan rekke å bevege seg i alle retninger innenfor et bestemt tidsrom. Jo lenger frem i tid systemet planlegger, desto større blir kulen. Forskerne sammenligner metoden med en uoppmerksom fotgjenger: I stedet for å anta at personen fortsetter rett frem, tar systemet høyde for alle posisjoner personen kan nå uten å overskride maksimal hastighet.
Rundt disse bevegelige sikkerhetsmarginene lager SANDO en sammenhengende, tredimensjonal korridor uten hindringer. Fordi korridoren endrer seg over tid, kan systemet også ta hensyn til farer som kan dukke opp på dronens vei etter at ruten først er beregnet.
Fant raskere ruter i simuleringer
En separat planlegger lager et varmekart over hindringstettheten. Områder med mange objekter markeres, og dronen styres mot ruter med mindre belastning. Innenfor sikkerhetskorridoren beregner SANDO den raskeste banen og oppdaterer både korridoren og flyruten kontinuerlig ved hjelp av dronens innebygde datamaskin.
MIT opplyser at SANDO i simuleringer nådde målet raskere enn flere moderne sammenligningssystemer, samtidig som det unngikk kollisjoner i alle miljøene som ble testet. I forsøk med en virkelig drone unngikk systemet alle bevegelige hindringer i 12 flyginger.
De 12 vellykkede flygingene viser likevel ikke at systemet er klart for alle typer katastrofesituasjoner. Den matematiske garantien gjelder bare dersom grensen for hindringenes hastighet stemmer med virkeligheten. Et objekt som beveger seg raskere enn den fastsatte grensen, vil være utenfor garantien forskerne har beskrevet.
Vil koordinere flere droner
Videre vil forskerne blant annet forsøke å redusere systemets beregningsbelastning og koble SANDO til maskinlæringssystemer som kan ta imot instruksjoner i vanlig språk. I en tilhørende video beskriver Kondo også en plan om å koordinere flere droner, slik at de kan dele observasjoner og fordele søkeoppgaver mellom seg.
Målet er ikke bare å beskytte ett enkelt luftfartøy. Hvis SANDO viser seg å være pålitelig også utenfor laboratoriet, kan systemet hjelpe redningsmannskaper med å søke gjennom farlige områder raskere, før mennesker må gå inn. Det kan også brukes til å styre droner i sammenraste bygninger, gruveganger og tett befolkede områder.
 Teknologi
 Teknologi
 Teknologi